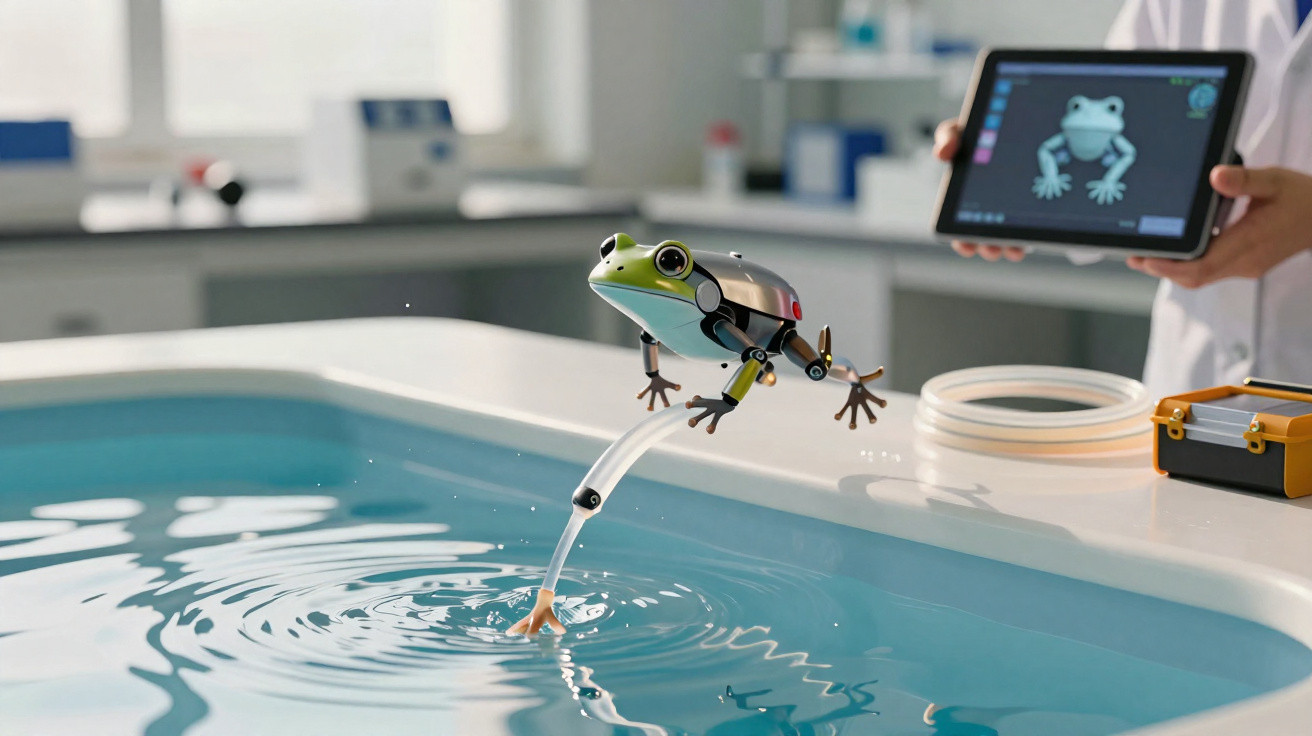
Os designers de robôs procuram frequentemente inspiração nos movimentos dos animais. Esta máquina desloca-se de uma forma que faz lembrar uma rã.
Em terra, recorre a dois membros traseiros flexíveis para saltar sobre relva, areia e pequenos degraus. Ao acoplar pás a esses mesmos membros, consegue entrar na água e nadar.
Pernas elásticas dão potência ao robô inspirado numa rã
Investigadores da Universidade do Michigan e da Universidade da Califórnia em Los Angeles desenvolveram este robô do tamanho da palma da mão para estudar como estruturas flexíveis podem proporcionar movimentos potentes a pequenas máquinas sem exigirem motores de grandes dimensões.
A equipa descobriu como controlar o momento em que membros elásticos acumulam e libertam subitamente energia, convertendo o movimento constante de pequenos motores num salto explosivo.
"Normalmente, com motores convencionais, obtemos movimentos relativamente constantes, como uma roda que gira à mesma velocidade", disse à ScienceAlert M. Khalid Jawed, engenheiro mecânico e aeroespacial da UCLA.
"Mas há situações em que um robô precisa de uma súbita descarga de potência, por exemplo, para saltar por cima de um obstáculo ou atravessar terreno lamacento."
A investigação partiu de uma pergunta simples: o que acontece quando se torcem as extremidades de uma haste flexível e curvada?
Por vezes, a haste altera a sua forma de modo gradual. Noutras condições, armazena energia antes de estalar subitamente para uma configuração diferente.
O desafio consistia em prever quando ocorreria essa transição abrupta.
A equipa reuniu modelos matemáticos, simulações computacionais e experiências com robôs para identificar as condições que levam a uma curvatura gradual ou a um estalido repentino. Em seguida, concebeu membros elásticos helicoidais capazes de acumular energia de forma fiável e de a libertar em impulsos curtos e intensos.
Pequenos motores fazem rodar as extremidades de duas hastes curvadas no robô. À medida que cada haste é lentamente dobrada e torcida, vai acumulando energia elástica. Quando atinge um ponto crítico, passa bruscamente para outra forma e atinge o solo, projectando o robô para a frente. Depois, o motor inverte o sentido para repor o membro antes do salto seguinte.
"Assim, um motor pequeno consegue produzir uma descarga de movimento muito mais potente do que aquela que conseguiria gerar directamente", afirmou Jawed.
"Durante o estalido, conseguimos obter muito mais potência mecânica do que a que o próprio motor fornece nesse instante."
O protótipo sem cabos transporta a sua própria bateria e electrónica de controlo, tendo uma massa medida de 98.2 gramas.
Nos ensaios, conseguiu manter saltos sobre madeira, tecido, acrílico, couro, relva e areia, atingindo uma velocidade máxima de 3.21 comprimentos do corpo por segundo.
Os investigadores construíram também um robô quase idêntico, mas com pernas rígidas. A utilização dos mesmos componentes essenciais e dos mesmos testes permitiu isolar o contributo dos membros elásticos.
O robô de pernas flexíveis registou uma média de 2.46 comprimentos do corpo por segundo, face a 0.79 na versão rígida. A diferença foi particularmente evidente em tecido macio e relva, superfícies nas quais o robô de pernas rígidas quase ficou imobilizado.
Saltos, manobras e natação
O robô conseguiu ainda virar rapidamente, executar cambalhotas para trás repetidas e saltar para cima e para baixo em pequenos degraus. Sob controlo remoto, seguiu um percurso sobre areia ao ar livre com pequenas pedras espalhadas. Sensores de luz integrados também lhe permitiram orientar-se em direcção a uma fonte luminosa numa demonstração autónoma simples.
Seguiu-se a sua transformação mais chamativa.
Os investigadores impermeabilizaram a plataforma e prenderam pás aos seus membros em forma de laço. O robô saltou para a água e nadou a cerca de meio comprimento do corpo por segundo. Segundo Jawed, também foi testado numa piscina exterior, com obstáculos submersos e vento.
Contudo, o sistema de natação não foi especificamente optimizado.
Limitações do protótipo e aplicações futuras
Jawed sublinhou que a máquina continua a ser um protótipo de investigação. A sua potência é libertada em impulsos, em vez de variar continuamente, e cada membro elástico tem de ser reposto após estalar. O estalido e a reposição também precisam de ser sincronizados com o movimento do robô e com a sua interacção com o ambiente circundante.
Esta abordagem poderá, no futuro, fornecer descargas de potência quando um robô precisar de ultrapassar um obstáculo ou atravessar solo lamacento.
"De um modo geral, podemos usar este mecanismo para que o robô execute manobras de elevada potência sem necessitar de um motor grande", disse Jawed.
Este princípio poderá tornar-se especialmente útil à medida que os robôs diminuem de tamanho. As máquinas minúsculas têm pouco espaço para motores pesados e transmissões complexas, mas continuam a necessitar de potência suficiente para vencer obstáculos ou sair de terrenos macios.
Uma vez que o estalido é determinado pela forma da estrutura, e não apenas pelas suas dimensões, os investigadores consideram que as regras de concepção poderão funcionar em diferentes escalas, incluindo potencialmente robôs com apenas alguns milímetros de largura.
O protótipo ainda não é um explorador anfíbio para todos os terrenos. O seu movimento em impulsos, o ciclo de reposição, as exigências de sincronização e a natação não optimizada deixam margem para aperfeiçoamentos.
Ainda assim, demonstra uma ideia de concepção convincente: em vez de exigir directamente ao motor cada movimento potente, os engenheiros podem fazer com que a estrutura do robô armazene energia e a liberte no momento exacto.
Para uma máquina pequena o bastante para desaparecer na relva alta, esse estalido no momento certo pode determinar a diferença entre ficar presa e conseguir saltar para longe.
Pode até transformar um salto numa braçada.
O estudo foi publicado na Science Advances.
Este artigo foi verificado por Peter Dockrill e editado por Peter Dockrill. Embora nos orgulhemos do nosso processo, somos apenas humanos. Se detectar um erro, informe-nos, por favor.
Comentários
Ainda não há comentários. Seja o primeiro!
Deixar um comentário